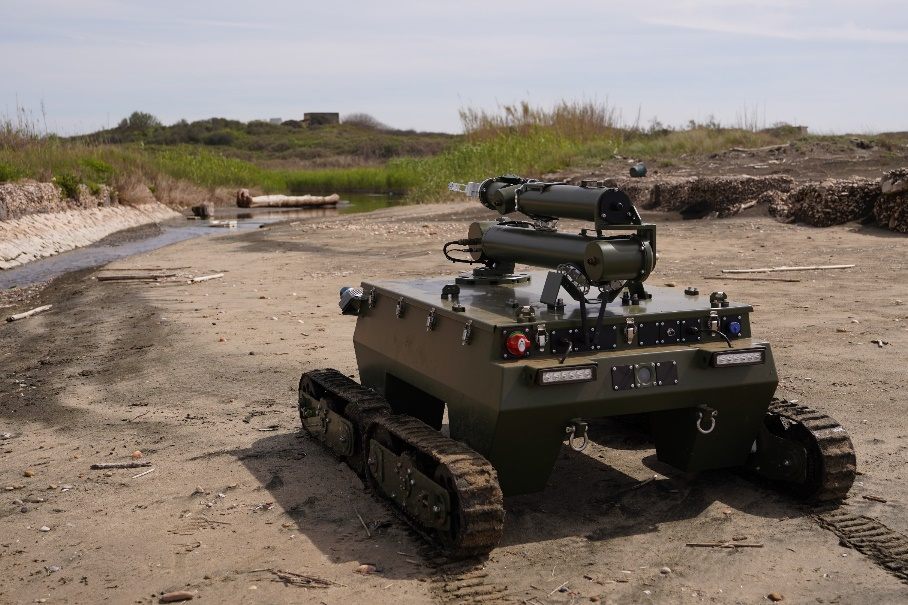
Veicoli terrestri senza pilota
UGV a ruote e cingolati, per ricognizione, trasporto e campionamento.
Spinitalia progetta e costruisce in proprio sistemi tecnologici su misura, controllando tutta la filiera fino alla produzione: robot e veicoli autonomi, elettronica e dispositivi per impiego gravoso, strumenti di misura, automazione e software. Meccanica, elettronica e informatica lavorano insieme, dal concetto al prototipo collaudato, fino alla produzione in serie.
Ogni sistema Spinitalia nasce nel nostro ufficio tecnico e arriva al cliente collaudato da noi. Disegni, schemi, firmware e software sono nostri: per questo possiamo modificarli, mantenerli e garantirli nel tempo. Le lavorazioni che affidiamo all'esterno seguono i nostri disegni e passano dal nostro controllo.
Meccanica, elettronica, firmware e software nello stesso gruppo di lavoro, con codifica dei disegni e delle schede secondo il nostro sistema qualità ISO 9001.
Officina e laboratorio nella sede di Pomezia: montaggio, cablaggi, programmazione e prime prove.
Prove documentate al banco e in campo, su strada, fuoristrada, in vasca e in mare.
Dalla piccola serie a decine di migliaia di pezzi, con fornitori qualificati che lavorano sui nostri disegni e con il controllo qualità Spinitalia.
Manutenzione, aggiornamenti e sviluppo nel tempo, perché il progetto resta nostro.
UGV a ruote e cingolati, per ricognizione, trasporto e campionamento.
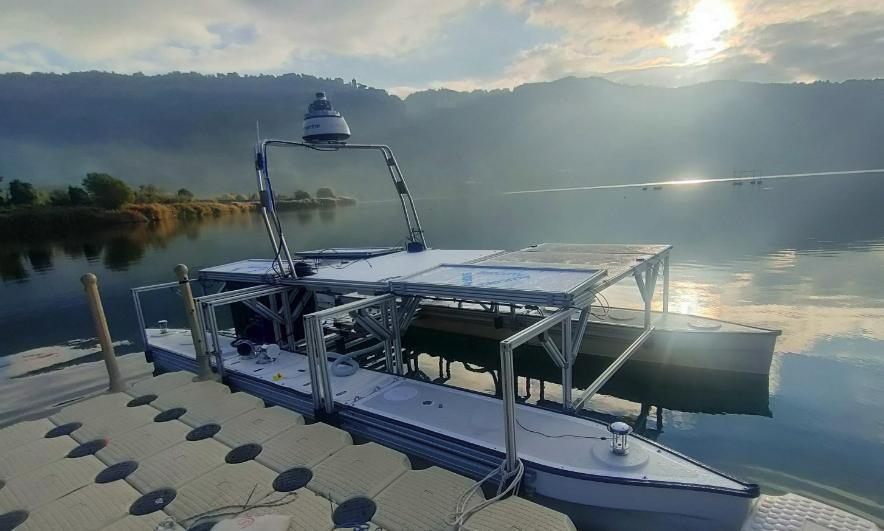
Catamarani senza pilota e il veicolo subacqueo modulare AQUILE.
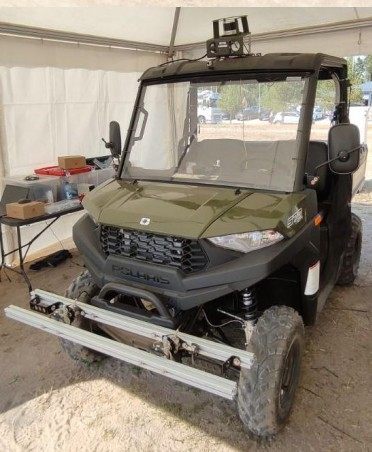
Kit drive-by-wire non invasivi per auto, fuoristrada e mezzi speciali.
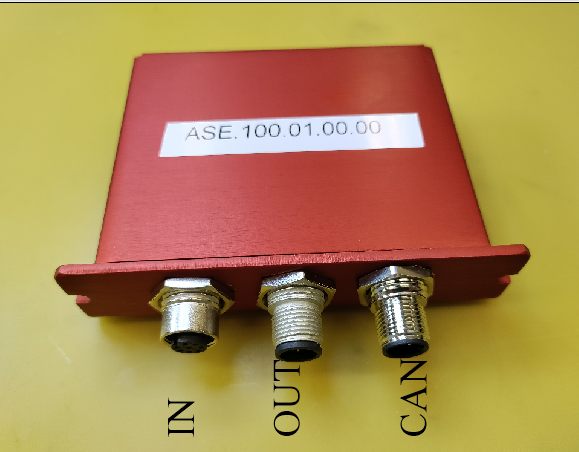
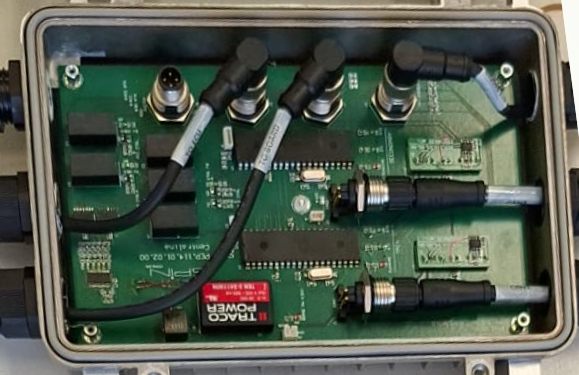
Schede, centraline CAN, telemetria, GNSS RTK e fusione sensoriale.
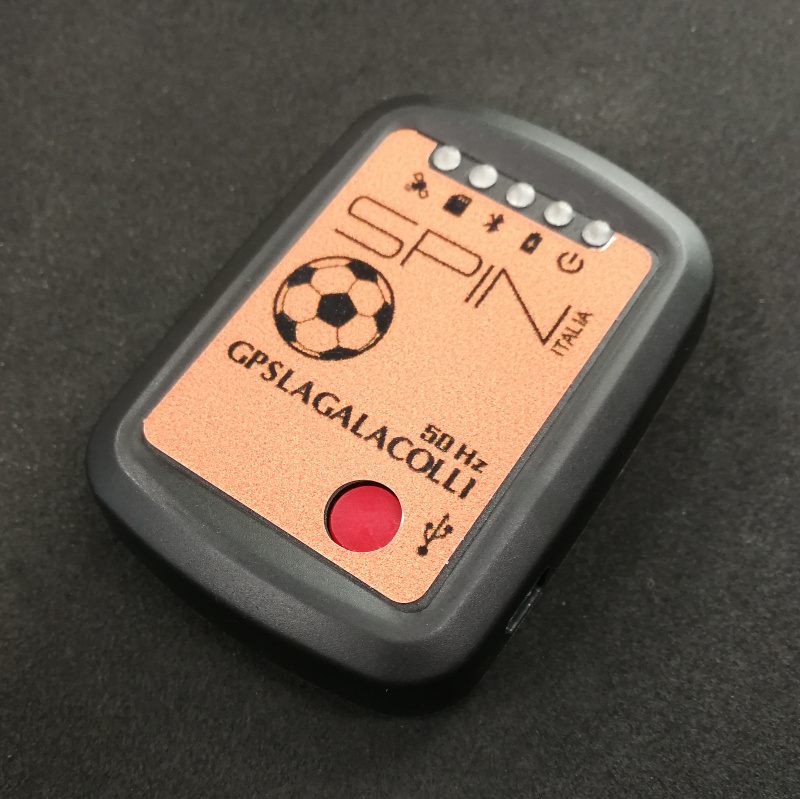
GPS per lo sport, sensori, data logger e computer rugged prodotti in serie.
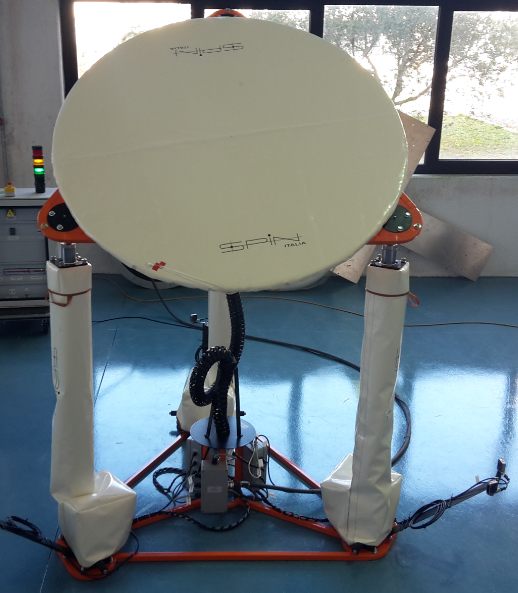
AGV per la logistica, robot paralleli, bracci robotici e attrezzature su misura.
Rende autonomo o radiocomandato un veicolo esistente, senza modifiche strutturali.
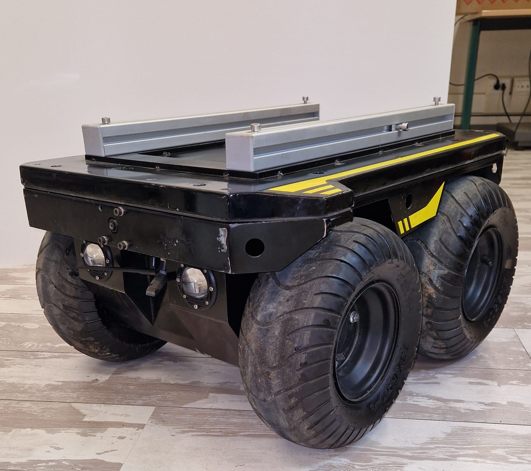
Robot terrestre compatto a 4 ruote motrici per sorveglianza, mappatura e logistica.
Veicolo a 4 cingoli articolati con braccio robotico a 6 assi.
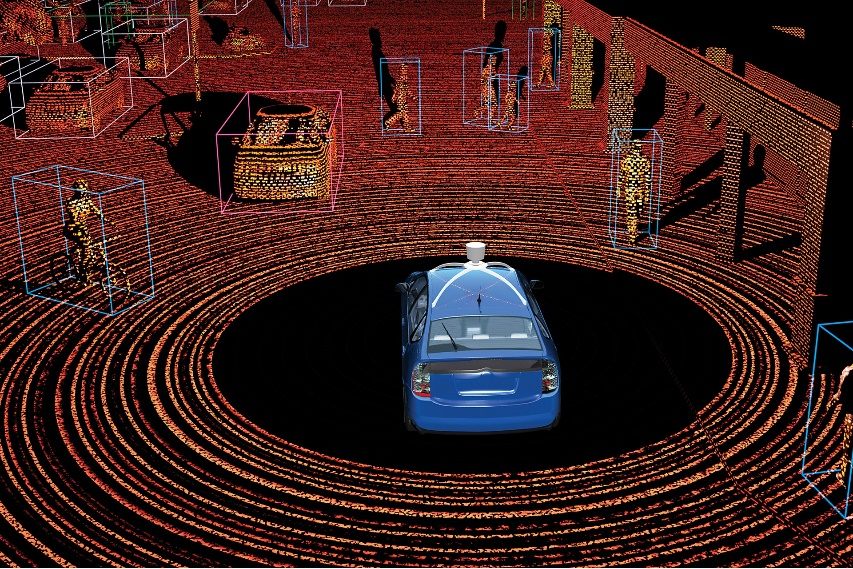
Kit drive-by-wire SpinX-Drive installato su due Maserati Quattroporte e su una monoposto Dallara F3, per la ricerca sulla guida autonoma in pista.
Attuazione di sterzo, freno e acceleratore su Alfa Romeo Giulia, Maserati e Fiat 500, con interfaccia software comune per i ricercatori.
Piattaforma elettrica a guida autonoma basata su Fiat 500e, con sensori e software di navigazione Spinitalia.
Raccontacelo: dal concetto al prototipo collaudato, meccanica, elettronica e software nascono insieme.